Newsletter Subscribe
Enter your email address below and subscribe to our newsletter
[forminator_form id="25163"]

All voices matter
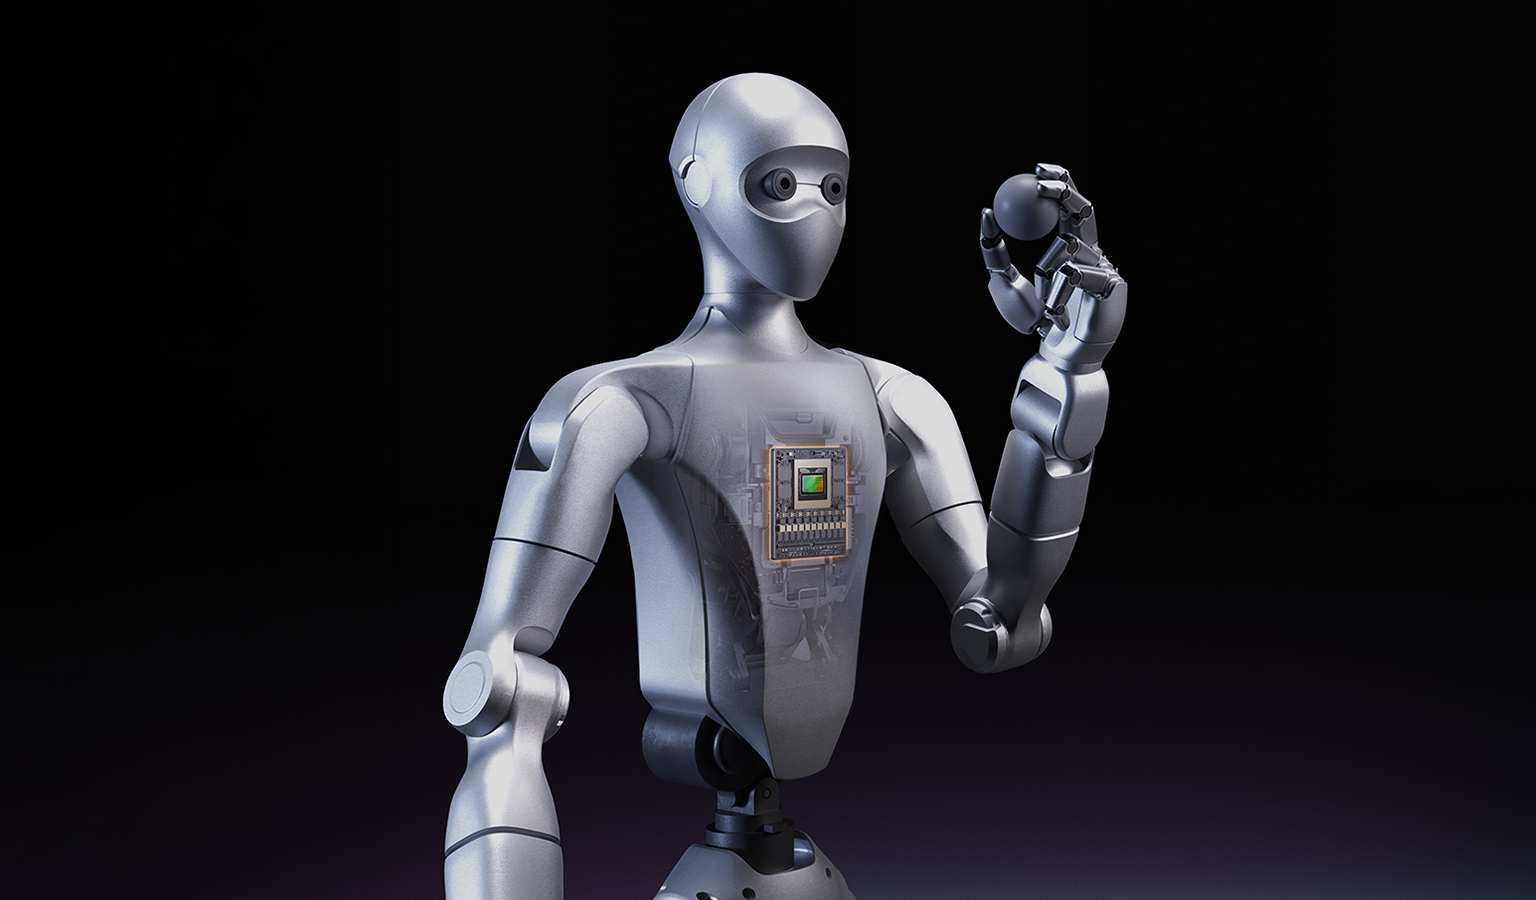
blogs.nvidia.com:techxplore.com:blogs.nvidia.com:NVIDIA-ն երկուշաբթի՝ նոյեմբերի 9-ին, Տեխասի Օսթին քաղաքում Ռոբոտային ուսուցման կոնֆերանսի (CoRL) բացման օրն օգտագործեց GR00T 2-ը՝ ռոբոտային մանիպուլյացիաների համար նախատեսված բաց "համաշխարհային գործողությունների մոդելը", ինչպես նաև նոր սիմուլյացիոն գործիքներ և չափորոշիչներ ներկայացնելու համար։ Ըստ համալսարանի՝ NVIDIA-ի հետ աշխատող UC Berkeley-ի հետազոտողները նաև ներկայացրել են "գործակալային ռոբոտաշինություն"՝ մոտեցում, որի դեպքում AI գործակալները գրում են ռոբոտի կառավարման ծրագրեր, փորձարկում դրանք սիմուլյացիայում և վերանայում դրանք, երբ դրանք ձախողվում ենblogs.nvidia.com+1:
Այս հայտարարություններն արտացոլում են ոլորտում առկա ավելի լայն միտումը՝ ռոբոտներին միայն քայլել սովորեցնելուց անցում կատարել դեպի նուրբ առաջադրանքներ, ինչպիսիք են մալուխների միացումը և փոքր մասերի հավաքումը։ Կոնֆերանսը կշարունակվի մինչև նոյեմբերի 12-ըnvidia.com:
Berkeley-ի Graph-as-Policy շրջանակը ռոբոտի առաջադրանքը բաժանում է առանձին հմտությունների, ինչպիսիք են օբյեկտ գտնելը, բռնելու պլանավորումը և առանց բախումների տեղաշարժվելը։ Berkeley-ի փոխանցմամբ՝ AI գործակալներն այնուհետև կապում են այս հմտությունները ծրագրի մեջ և փորձարկում այն NVIDIA-ի Isaac սիմուլյացիոն գրադարանների միջոցով։ Թեստերից մեկում OpenAI-ի Astra մոդելը ստեղծել է ֆիզիկական սիմուլյացիա՝ մետաղական ձողից սպունգով թանաքը մաքրող ռոբոտի կարճ տեսանյութից, այնուհետև ստեղծել է կառավարման կոդ, որն աշխատել է իրական ռոբոտի վրաtechxplore.com:
"Գործակալային ռոբոտաշինությունը կամրջում է մոդելների վրա հիմնված և առանց մոդելի մեթոդների միջև եղած բացը։ Սա առաջընթացի մի ուղի է, որը լրացուցիչ տվյալներ չի պահանջում", — ասել է աշխատանքը ղեկավարող Berkeley-ի ռոբոտատեխնիկ Քեն Գոլդբերգը։ Berkeley-ում հիմնված Ambi Robotics-ն օգտագործել է այս մեթոդները իր ծանրոցներ տեսակավորող ռոբոտները թարմացնելու համար՝ ավելացնելով տարեկան յուրաքանչյուր ռոբոտի համար ավելի քան 15,000 ծանրոցի հզորություն, և փոփոխությունը կիրառել է ԱՄՆ-ում իր նավատորմի 30%-ի վրա, հայտնել է համալսարանը։ Berkeley-ն և NVIDIA-ն նաև թողարկել են VABAR-ը՝ չափորոշիչ, որն ընդգրկում է վեց արդյունաբերական առաջադրանք՝ ստանդարտացված տատանումներով և դժվարության մակարդակներով, հայտնել է NVIDIA-նblogs.nvidia.com+1:
GR00T 2-ը կառուցված է NVIDIA Cosmos-ի վրա և մասամբ վարժեցված է 100,000 ժամ տևողությամբ բաց կոդով մարդկային էգոցենտրիկ տեսանյութերի վրա։ Ըստ NVIDIA-ի՝ այն ցուցադրել է 71% հաջողություն 50 առաջադրանքներում՝ մեկ ցուցադրությամբ, և 95%՝ հինգ ցուցադրությամբ։ Foxconn-ն այն կիրառում է սերվերների արտադրության մեջ, իսկ Siemens-ը գնահատում է այն արդյունաբերական օգտագործման համարblogs.nvidia.com:
Isaac Lab 3.0-ը, որը հասանելի դարձավ հոկտեմբերին GTC Berlin-ում, գործակալներին թույլ է տալիս կարգավորել ուսումնական միջավայրեր։ NVIDIA-ի փոխանցմամբ՝ Newton ֆիզիկայի շարժիչով այն ապահովել է մինչև 2.5 անգամ ավելի մեծ ուսումնական թողունակություն, քան Isaac Lab 2.3-ը՝ տեսողության վրա հիմնված հմտության թեստում։ Ընկերությունը նաև ընդգծել է DexBench-ը՝ RLWRLD-ով կառուցված հմտության չափորոշիչը, և նշել, որ NVIDIA-ի երկու աշխատանքներ CoRL-ի "Լավագույն աշխատանք" մրցանակի վեց եզրափակիչների թվում ենinvestor.nvidia.com:
Գոլդբերգը նշել է, որ ձեռքբերումներն առավել ակնհայտ են կրկնվող արդյունաբերական աշխատանքներում և զգուշացրել է, որ տնային ռոբոտները, որոնք լվացք կծալեն, դեռևս հեռու են։ Այնուամենայնիվ, նա ոգևորված է։ "Ինձ համար գործակալային ռոբոտաշինությունը 1995 թվականին ինտերնետից հետո ամենահետաքրքիր տեխնոլոգիական զարգացումն է", — ասել է նա NVIDIA-ի հայտարարության մեջblogs.nvidia.com: