Newsletter Subscribe
Enter your email address below and subscribe to our newsletter
[forminator_form id="25163"]

All voices matter
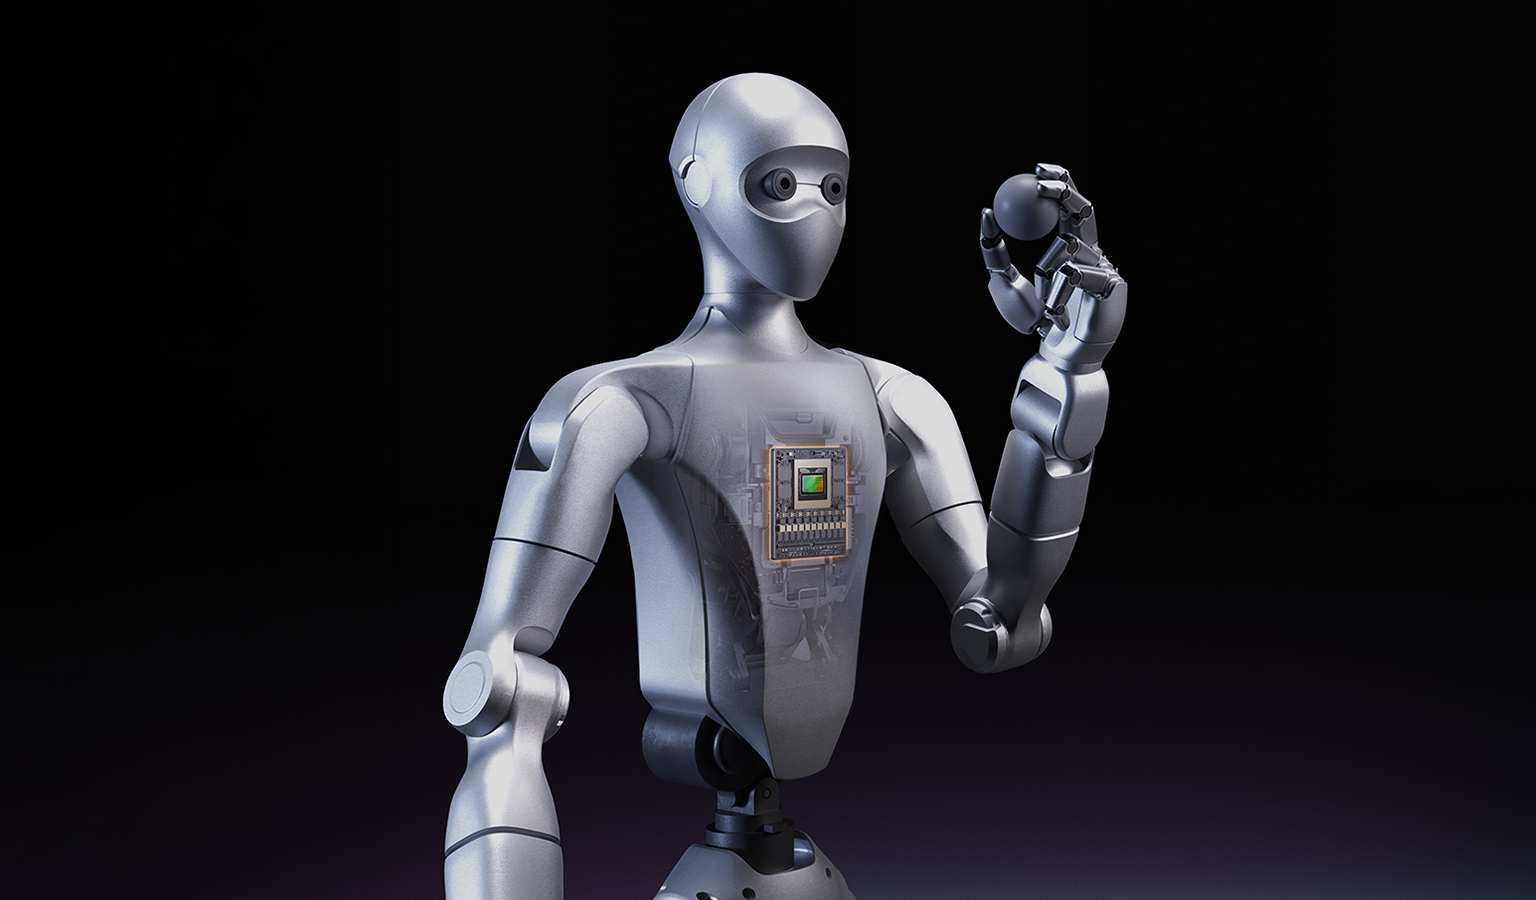
blogs.nvidia.com.techxplore.com.blogs.nvidia.com.NVIDIA aprovechó el lunes 9 de noviembre, día de apertura de la Conferencia sobre Aprendizaje Robótico (CoRL) en Austin, Texas, para presentar GR00T 2, un "modelo de acción mundial" abierto para la manipulación robótica, junto con nuevas herramientas de simulación y puntos de referencia, según informó la compañía. Investigadores de UC Berkeley, en colaboración con NVIDIA, también presentaron la "robótica agéntica", un enfoque en el que agentes de IA escriben programas de control para robots, los prueban en simulación y los revisan cuando fallan, según la universidad.blogs.nvidia.com+1
Los anuncios reflejan un cambio más amplio en el sector: pasar de enseñar a los robots a caminar a enseñarles tareas delicadas, como conectar cables y ensamblar piezas pequeñas. La conferencia se extenderá hasta el 12 de noviembre.nvidia.com
El marco Graph-as-Policy de Berkeley divide una tarea robótica en habilidades separadas, como encontrar un objeto, planificar un agarre y moverse sin colisiones. Los agentes de IA vinculan estas habilidades en un programa y lo ensayan a través de variaciones de tareas utilizando las bibliotecas de simulación Isaac de NVIDIA, señaló Berkeley. En una prueba, el modelo Astra de OpenAI construyó una simulación física a partir de un breve video de un robot limpiando tinta de una barra metálica con una esponja, y luego produjo un código de control que funcionó en un robot real.techxplore.com
"La robótica agéntica proporciona un eslabón perdido entre los métodos basados en modelos y los que no lo están. Es un camino a seguir que no requiere datos adicionales", afirmó Ken Goldberg, el robótico de Berkeley que lidera el trabajo. Ambi Robotics, con sede en Berkeley, utilizó estos métodos para actualizar sus robots de clasificación de paquetes, añadiendo capacidad para más de 15,000 paquetes por robot cada año, y ha implementado el cambio en el 30% de su flota en EE. UU., informó la universidad. Berkeley y NVIDIA también lanzaron VABAR, un punto de referencia que cubre seis tareas industriales con variaciones estandarizadas y niveles de dificultad, indicó NVIDIA.blogs.nvidia.com+1
GR00T 2 está construido sobre NVIDIA Cosmos y fue entrenado parcialmente con 100,000 horas de video egocéntrico humano de código abierto. Según NVIDIA, alcanzó un promedio de éxito del 71% en 50 tareas con una demostración por tarea, y del 95% con cinco. Foxconn lo está aplicando a la fabricación de servidores, y Siemens lo está evaluando para usos industriales.blogs.nvidia.com
Isaac Lab 3.0, que estuvo disponible de forma general en GTC Berlín en octubre, permite a los agentes configurar entornos de entrenamiento. Con el motor físico Newton, ofreció hasta 2.5 veces el rendimiento de entrenamiento de Isaac Lab 2.3 en un punto de referencia de destreza basado en visión, dijo NVIDIA. La compañía también destacó DexBench, un punto de referencia de destreza construido con RLWRLD, y señaló que dos artículos de NVIDIA se encuentran entre los seis finalistas para los premios al Mejor Artículo de CoRL.investor.nvidia.com
Goldberg señaló que los avances son más claros en el trabajo industrial repetitivo y advirtió que los robots domésticos que doblan la ropa todavía están lejos. Aun así, se muestra entusiasta. "Para mí, la robótica agéntica es el desarrollo tecnológico más emocionante desde Internet en 1995", afirmó en el anuncio de NVIDIA.blogs.nvidia.com