Newsletter Subscribe
Enter your email address below and subscribe to our newsletter
[forminator_form id="25163"]

All voices matter
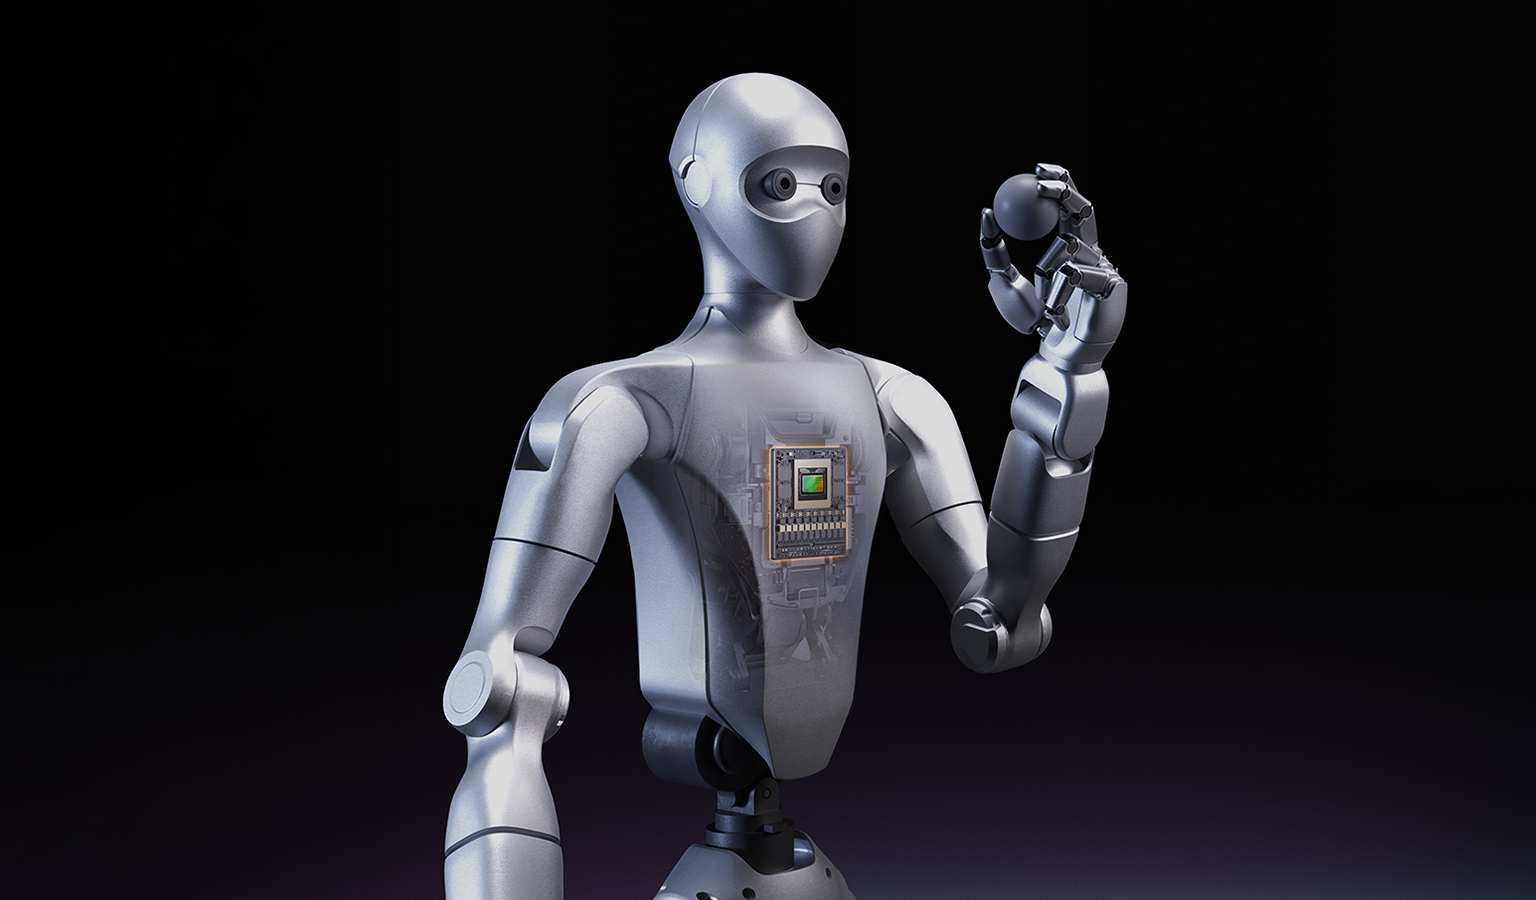
blogs.nvidia.com.techxplore.com.blogs.nvidia.com.NVIDIA esitteli maanantaina 9. marraskuuta Austinissa, Texasissa järjestettävän Conference on Robot Learning (CoRL) -konferenssin avajaispäivänä GR00T 2 -mallin, joka on avoin "maailman toimintamalli" robottien ohjaamiseen, sekä uusia simulointityökaluja ja vertailuarvoja. UC Berkeleyn tutkijat esittelivät yhteistyössä Nvidian kanssa "agenttipohjaisen robotiikan", jossa tekoälyagentit kirjoittavat robottien ohjausohjelmia, testaavat niitä simulaatiossa ja korjaavat ne virhetilanteissa, yliopisto kertoi.blogs.nvidia.com+1
Ilmoitukset heijastavat alan laajempaa muutosta: roboteille ei opeteta enää vain kävelemistä, vaan myös hienovaraisia tehtäviä, kuten kaapeleiden kytkemistä ja pienten osien kokoamista. Konferenssi jatkuu 12. marraskuuta asti.nvidia.com
Berkeleyn Graph-as-Policy-kehys jakaa robottitehtävän erillisiin taitoihin, kuten kohteen etsimiseen, tarttumisen suunnitteluun ja törmäyksettömään liikkumiseen. Tekoälyagentit yhdistävät nämä taidot ohjelmaksi ja harjoittelevat sitä tehtävävariaatioiden avulla Nvidian Isaac-simulointikirjastoja käyttäen, Berkeley kertoi. Eräässä testissä OpenAI:n Astra-malli loi fysiikkasimulaation lyhyestä videosta, jossa robotti pyyhkii mustetta metallitangosta sienellä, ja tuotti sen jälkeen ohjauskoodin, joka toimi oikeassa robotissa.techxplore.com
"Agenttipohjainen robotiikka tarjoaa puuttuvan linkin mallipohjaisten ja mallittomien menetelmien välille. Se on tie eteenpäin, joka ei vaadi lisädataa", sanoi Berkeleyn robotiikkatutkija Ken Goldberg, joka johtaa työtä. Berkeleyläinen Ambi Robotics käytti näitä menetelmiä pakettien lajittelurobottiensa päivittämiseen, mikä lisäsi kapasiteettia yli 15 000 paketilla robottia kohden vuodessa, ja on ottanut muutoksen käyttöön 30 prosentissa Yhdysvaltain laivastostaan, yliopisto raportoi. Berkeley ja Nvidia julkaisivat myös VABAR-vertailuarvon, joka kattaa kuusi teollisuustehtävää standardoiduilla variaatioilla ja vaikeustasoilla, Nvidia kertoi.blogs.nvidia.com+1
GR00T 2 perustuu NVIDIA Cosmos -malliin, ja sen koulutuksessa käytettiin osittain 100 000 tuntia avoimen lähdekoodin ihmiskeskeistä videota. Nvidian mukaan se saavutti keskimäärin 71 prosentin onnistumisasteen 50 tehtävässä yhdellä esimerkkisuorituksella ja 95 prosentin onnistumisasteen viidellä suorituksella. Foxconn soveltaa sitä palvelinvalmistukseen, ja Siemens arvioi sitä teolliseen käyttöön.blogs.nvidia.com
Isaac Lab 3.0, joka tuli yleisesti saataville GTC Berlin -tapahtumassa lokakuussa, antaa agenteille mahdollisuuden määrittää koulutusympäristöjä. Newton-fysiikkamoottorin avulla se tarjosi jopa 2,5-kertaisen koulutuksen läpimenokyvyn verrattuna Isaac Lab 2.3 -versioon näköpohjaisessa näppäryysvertailussa, Nvidia kertoi. Yhtiö nosti esiin myös DexBench-vertailuarvon, joka on rakennettu RLWRLD-alustalla, ja totesi, että kaksi Nvidian tutkimusartikkelia on kuuden finalistin joukossa CoRL-konferenssin parhaan artikkelin palkinnon saajaksi.investor.nvidia.com
Goldberg totesi, että hyödyt näkyvät selvimmin toistuvassa teollisuustyössä, ja varoitti, että pyykkiä viikkaavat kotirobotit ovat vielä kaukana tulevaisuudessa. Siitä huolimatta hän on innostunut. "Minulle agenttipohjainen robotiikka on jännittävin teknologinen kehitys sitten internetin vuonna 1995", hän sanoi Nvidian tiedotteessa.blogs.nvidia.com