Newsletter Subscribe
Enter your email address below and subscribe to our newsletter
[forminator_form id="25163"]
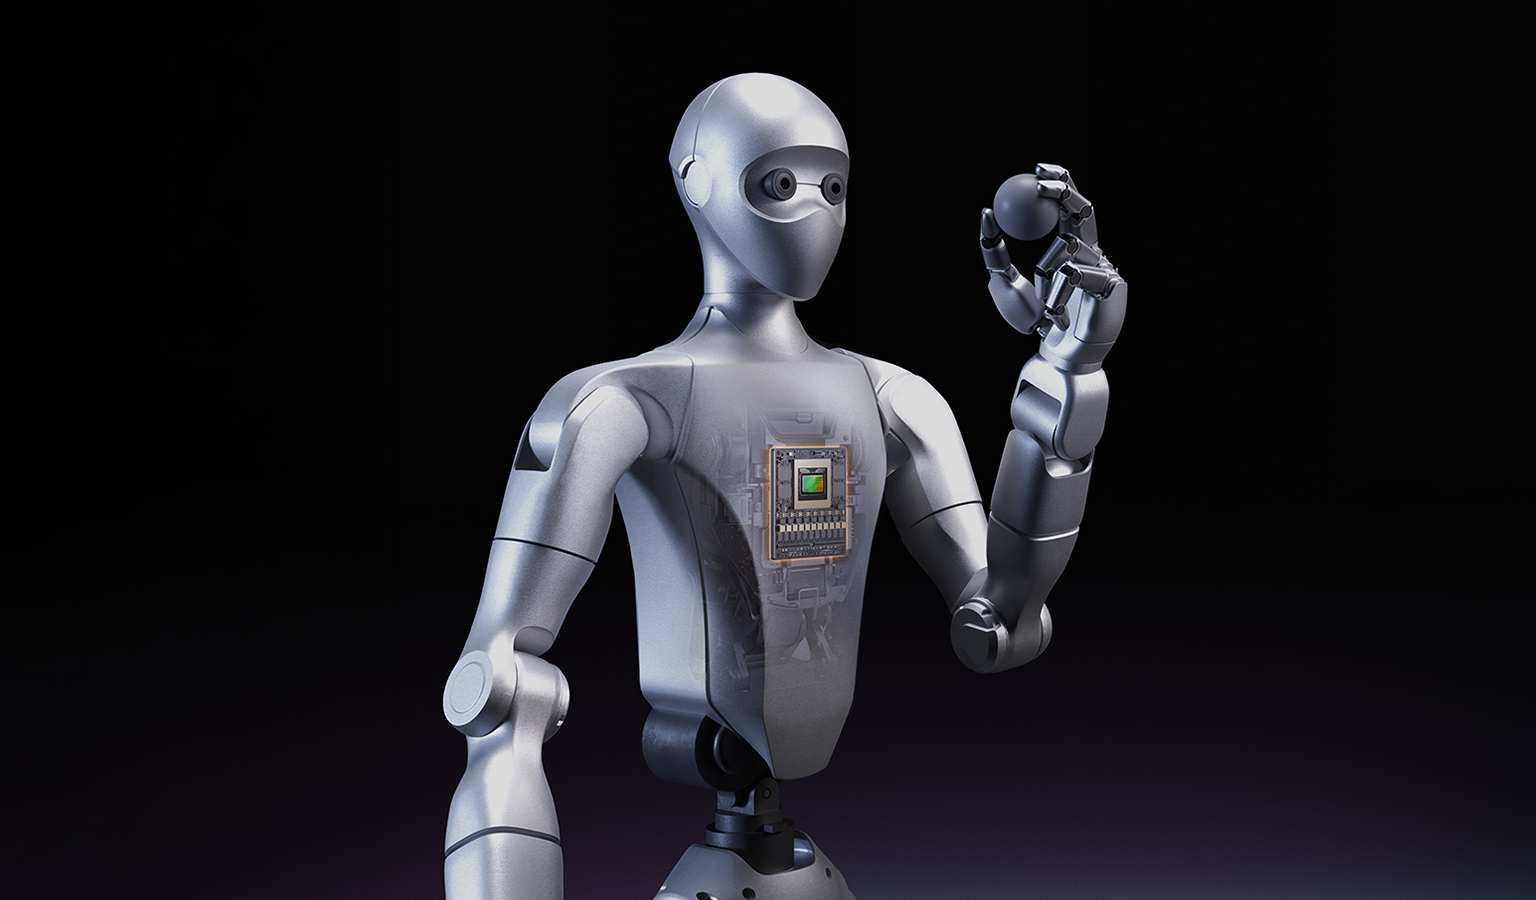
blogs.nvidia.com.techxplore.com.blogs.nvidia.com.NVIDIA-მ ორშაბათს, 9 ნოემბერს, ოსტინში, ტეხასის შტატში, რობოტული სწავლების კონფერენციის (CoRL) გახსნის დღეს, წარადგინა GR00T 2, ღია "მსოფლიო მოქმედების მოდელი" რობოტული მანიპულაციებისთვის, ახალ სიმულაციურ ინსტრუმენტებთან და საორიენტაციო მაჩვენებლებთან ერთად. უნივერსიტეტის ცნობით, UC Berkeley-ის მკვლევრებმა, რომლებიც NVIDIA-სთან თანამშრომლობენ, ასევე წარმოადგინეს "აგენტური რობოტიკა" – მიდგომა, რომლის დროსაც AI აგენტები წერენ რობოტის მართვის პროგრამებს, ცდიან მათ სიმულაციაში და ასწორებენ, როდესაც ისინი ვერ ასრულებენ დავალებასblogs.nvidia.com+1.
ეს განცხადებები ასახავს დარგში არსებულ უფრო ფართო ტენდენციას: რობოტების მხოლოდ სიარულის სწავლებიდან გადასვლას ისეთ დელიკატურ დავალებებზე, როგორიცაა კაბელების შეერთება და მცირე ნაწილების აწყობა. კონფერენცია 12 ნოემბრამდე გაგრძელდებაnvidia.com.
Berkeley-ის Graph-as-Policy ჩარჩო რობოტის დავალებას ყოფს ცალკეულ უნარებად, როგორიცაა ობიექტის პოვნა, დაჭერის დაგეგმვა და მოძრაობა შეჯახების გარეშე. Berkeley-ის თქმით, AI აგენტები შემდეგ აკავშირებენ ამ უნარებს პროგრამაში და ავარჯიშებენ მას NVIDIA-ს Isaac სიმულაციური ბიბლიოთეკების გამოყენებით. ერთ-ერთ ტესტში OpenAI-ის Astra მოდელმა შექმნა ფიზიკური სიმულაცია რობოტის მიერ ლითონის ღეროდან მელნის ღრუბლით წაშლის მოკლე ვიდეოდან, შემდეგ კი შექმნა მართვის კოდი, რომელიც რეალურ რობოტზე მუშაობდაtechxplore.com.
"აგენტური რობოტიკა უზრუნველყოფს დაკარგულ რგოლს მოდელზე დაფუძნებულ და მოდელის გარეშე მეთოდებს შორის. ეს არის წინსვლის გზა, რომელიც არ საჭიროებს დამატებით მონაცემებს", – განაცხადა კენ გოლდბერგმა, Berkeley-ის რობოტექნიკოსმა, რომელიც ხელმძღვანელობს ამ სამუშაოს. Berkeley-ზე დაფუძნებულმა Ambi Robotics-მა გამოიყენა ეს მეთოდები თავისი ამანათების დამხარისხებელი რობოტების განახლებისთვის, რაც წელიწადში თითოეული რობოტისთვის 15,000-ზე მეტი ამანათის დამუშავების შესაძლებლობას იძლევა და ცვლილება უკვე დანერგილია აშშ-ში არსებული ფლოტის 30%-ზე, იტყობინება უნივერსიტეტი. Berkeley-მ და NVIDIA-მ ასევე გამოუშვეს VABAR, საორიენტაციო მაჩვენებელი, რომელიც მოიცავს ექვს სამრეწველო დავალებას სტანდარტიზებული ვარიაციებითა და სირთულის დონეებით, განაცხადა NVIDIA-მblogs.nvidia.com+1.
GR00T 2 აგებულია NVIDIA Cosmos-ზე და ნაწილობრივ გაწვრთნილია 100,000 საათიანი ღია კოდის მქონე ადამიანის ეგოცენტრული ვიდეოების ბაზაზე. NVIDIA-ს თანახმად, მან საშუალოდ 71%-იანი წარმატება აჩვენა 50 დავალებაში თითო დემონსტრაციით, ხოლო 95%-იანი – ხუთი დემონსტრაციით. Foxconn მას სერვერების წარმოებაში იყენებს, ხოლო Siemens მას სამრეწველო მიზნებისთვის აფასებსblogs.nvidia.com.
Isaac Lab 3.0, რომელიც ოქტომბერში GTC Berlin-ზე გახდა ხელმისაწვდომი, აგენტებს საშუალებას აძლევს დააყენონ სასწავლო გარემო. NVIDIA-ს თქმით, Newton-ის ფიზიკის ძრავით, მან 2.5-ჯერ მეტი სასწავლო გამტარუნარიანობა უზრუნველყო, ვიდრე Isaac Lab 2.3-მა მხედველობაზე დაფუძნებულ მოხერხებულობის ტესტში. კომპანიამ ასევე ხაზი გაუსვა DexBench-ს, RLWRLD-ით შექმნილ მოხერხებულობის ტესტს და აღნიშნა, რომ NVIDIA-ს ორი ნაშრომი CoRL-ის საუკეთესო ნაშრომის ჯილდოს ექვს ფინალისტს შორისააinvestor.nvidia.com.
გოლდბერგმა აღნიშნა, რომ მიღწევები ყველაზე თვალსაჩინოა განმეორებად სამრეწველო სამუშაოებში და გააფრთხილა, რომ საყოფაცხოვრებო რობოტები, რომლებიც სარეცხს დაკეცავენ, ჯერ კიდევ შორსაა. მიუხედავად ამისა, ის ენთუზიაზმით არის განწყობილი. "ჩემთვის აგენტური რობოტიკა ყველაზე საინტერესო ტექნოლოგიური განვითარებაა 1995 წელს ინტერნეტის შემდეგ", – განაცხადა მან NVIDIA-ს განცხადებაშიblogs.nvidia.com.